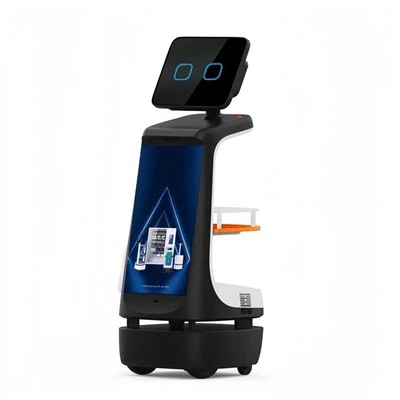


Tugas inspeksi di berbagai industri telah mengalami transformasi signifikan dengan integrasi teknologi canggih. Di antaranya, penggunaan pengontrol robot telah menjadi terobosan baru, memungkinkan proses inspeksi yang lebih efisien, akurat, dan andal. Sebagai pemasok pengontrol robot terkemuka, kami memahami seluk-beluk perangkat ini dan peran penting yang dimainkannya dalam tugas inspeksi. Di blog ini, kita akan mempelajari cara efektif menggunakan pengontrol robot untuk tugas inspeksi.
Memahami Dasar-Dasar Pengendali Robot
Sebelum mempelajari penerapan pengontrol robot untuk inspeksi, penting untuk memahami apa itu pengontrol robot. Pengontrol robot berfungsi sebagai otak dari sistem robot. Ia bertanggung jawab untuk mengendalikan gerakan, tindakan, dan fungsi robot. Perusahaan kami menawarkan berbagai macam pengontrol robot, masing-masing disesuaikan dengan jenis robot dan aplikasi tertentu. Misalnya sajaPengontrol Robot Seluler Penggerak Diferensialdirancang untuk robot bergerak dengan mekanisme penggerak diferensial, memungkinkan kontrol gerakan mereka secara presisi. ItuPengontrol Robot Seluler Umummemberikan solusi yang lebih universal untuk berbagai robot bergerak, menawarkan fleksibilitas dalam pemrograman dan pengoperasian.


Memilih Pengontrol Robot yang Tepat untuk Tugas Inspeksi
Langkah pertama dalam menggunakan pengontrol robot untuk inspeksi adalah memilih pengontrol yang sesuai dengan kebutuhan spesifik Anda. Pertimbangkan faktor-faktor seperti jenis pemeriksaan yang dilakukan, lingkungan tempat pemeriksaan akan dilakukan, dan kemampuan robot. Misalnya, jika Anda melakukan inspeksi di ruang sempit dan terbatas, pengontrol untuk robot bergerak yang kecil dan gesit akan lebih cocok. KitaPengontrol Robot Forkliftsangat ideal untuk tugas inspeksi yang berkaitan dengan robot forklift, yang sering digunakan di gudang dan lingkungan industri. ItuPengendali Kendaraan Industrimenyediakan fitur kontrol tingkat lanjut untuk kendaraan industri besar yang mungkin terlibat dalam operasi inspeksi.
Faktor lainnya adalah kompleksitas pemeriksaan. Untuk inspeksi visual sederhana, pengontrol dasar mungkin cukup. Namun, untuk inspeksi yang memerlukan pengukuran presisi tinggi, seperti di industri dirgantara atau semikonduktor, diperlukan pengontrol yang lebih canggih dengan kemampuan integrasi sensor yang canggih.
Memprogram Pengontrol Robot untuk Inspeksi
Setelah Anda memilih pengontrol yang tepat, langkah selanjutnya adalah pemrograman. Pengontrol robot modern mendukung berbagai metode pemrograman, termasuk pemrograman pengajaran - liontin, pemrograman offline, dan pemrograman menggunakan bahasa tingkat tinggi.
Pemrograman Teach - Pendant adalah metode yang mudah dan intuitif. Operator menggunakan perangkat liontin pengajaran untuk memindahkan robot secara manual ke titik inspeksi yang berbeda dan mencatat posisinya. Pengontrol kemudian menyimpan posisi ini dan dapat memutar ulang rute inspeksi. Metode ini cocok untuk tugas inspeksi sederhana dimana rute inspeksi tidak sering berubah.
Pemrograman offline, di sisi lain, melibatkan pembuatan program inspeksi menggunakan perangkat lunak komputer tanpa perlu berinteraksi secara fisik dengan robot. Metode ini memungkinkan pemrograman yang lebih kompleks dan dapat mensimulasikan proses inspeksi, yang membantu mengidentifikasi potensi masalah sebelum pengoperasian sebenarnya. Bahasa tingkat tinggi seperti Python juga dapat digunakan untuk memprogram pengontrol robot, memungkinkan algoritma inspeksi yang lebih disesuaikan dan canggih.
Mengintegrasikan Sensor dengan Pengendali Robot
Sensor adalah komponen penting dalam tugas inspeksi. Mereka memberi robot data yang diperlukan untuk melakukan pemeriksaan. Pengontrol robot perlu diintegrasikan dengan sensor ini untuk memastikan pengoperasian yang benar. Sensor yang umum digunakan dalam inspeksi antara lain kamera untuk inspeksi visual, pemindai laser untuk pemetaan 3D dan pengukuran jarak, serta sensor ultrasonik untuk mendeteksi objek di sekitar.
Saat mengintegrasikan sensor, penting untuk memastikan kompatibilitas antara sensor dan pengontrol. Pengontrol kami dirancang untuk mendukung berbagai sensor, dan kami menyediakan dokumentasi terperinci dan dukungan teknis untuk membantu proses integrasi. Pengontrol harus diprogram untuk memproses data sensor secara efektif. Misalnya, jika kamera digunakan untuk inspeksi visual, pengontrol perlu menganalisis gambar yang diambil oleh kamera untuk mendeteksi cacat atau anomali.
Pengujian dan Kalibrasi
Sebelum menggunakan robot untuk tugas inspeksi, pengujian dan kalibrasi menyeluruh sangat penting. Pengujian membantu memastikan bahwa pengontrol robot berfungsi dengan benar dan program inspeksi berfungsi sesuai yang diharapkan. Kalibrasi diperlukan untuk memastikan keakuratan sensor dan pergerakan robot.
Selama pengujian, robot dapat dijalankan melalui serangkaian pengujian menggunakan program inspeksi. Operator harus memantau pergerakan robot dan data yang dikumpulkan oleh sensor. Setiap kesalahan atau ketidakkonsistenan harus diidentifikasi dan diperbaiki. Kalibrasi melibatkan penyesuaian sensor dan parameter kinematik robot untuk memastikan pengukuran dan pergerakan yang akurat. Tim ahli kami dapat memberikan panduan mengenai prosedur pengujian dan kalibrasi untuk memastikan kinerja optimal.
Pemantauan dan Pemeliharaan
Setelah robot dikerahkan untuk tugas inspeksi, diperlukan pemantauan dan pemeliharaan berkelanjutan. Pengontrol robot dapat dikonfigurasi untuk memberikan umpan balik real-time mengenai status robot, termasuk posisi, kecepatan, dan pembacaan sensor. Data ini dapat digunakan untuk memantau kinerja proses pemeriksaan dan mendeteksi potensi masalah.
Perawatan berkala terhadap pengontrol robot dan komponen terkait juga penting. Ini termasuk memeriksa pembaruan perangkat lunak untuk memastikan pengontrol memiliki fitur terbaru dan perbaikan bug. Komponen perangkat keras seperti sensor dan aktuator harus diperiksa secara teratur untuk mengetahui tanda-tanda keausan atau kerusakan.
Pertimbangan Keamanan
Keselamatan adalah hal yang paling penting saat menggunakan pengontrol robot untuk tugas inspeksi. Pengontrol harus diprogram dengan fitur keselamatan yang sesuai untuk mencegah kecelakaan. Ini termasuk sistem penghindaran tabrakan, tombol berhenti darurat, dan interlock keselamatan. Operator juga harus menerima pelatihan yang tepat tentang pengoperasian robot dan pengontrol yang aman.
Aplikasi Dunia Nyata
Pengendali robot digunakan dalam berbagai aplikasi inspeksi. Dalam industri otomotif, mereka digunakan untuk memeriksa bagian-bagian kendaraan dari cacat, seperti retak atau ketidaksempurnaan permukaan. Dalam industri makanan, robot yang dilengkapi dengan pengontrol dan sensor dapat memeriksa kualitas produk makanan, seperti kesegaran dan kontaminasi. Dalam industri farmasi, mereka dapat digunakan untuk memeriksa pil dan vial untuk pelabelan dan pengisian yang tepat.
Kesimpulan
Menggunakan pengontrol robot untuk tugas inspeksi dapat meningkatkan efisiensi dan akurasi proses inspeksi secara signifikan. Dengan hati-hati memilih pengontrol yang tepat, memprogramnya dengan benar, mengintegrasikan sensor, menguji dan mengkalibrasi sistem, serta menerapkan prosedur pemantauan dan pemeliharaan yang tepat, Anda dapat memastikan kinerja yang optimal. Perusahaan kami berkomitmen untuk menyediakan pengontrol robot berkualitas tinggi dan dukungan teknis yang sangat baik untuk membantu Anda mencapai tujuan inspeksi Anda.
Jika Anda tertarik menggunakan pengontrol robot kami untuk tugas inspeksi Anda, kami mendorong Anda untuk menghubungi kami untuk konsultasi mendetail dan mendiskusikan kebutuhan spesifik Anda. Kami berharap dapat bermitra dengan Anda untuk meningkatkan proses pemeriksaan Anda.
Referensi
- Buku Panduan Robotika: Panduan Komprehensif Teknologi Robotika, Edisi Ketiga
- Otomasi Industri dan Robotika oleh Peter Corke
- Jurnal Robotika Lapangan, berbagai isu tentang robotika inspeksi